

Jetson을 활용한 공장 로봇팔 작업 위치 보정 시스템: 제조 자동화 정확도를 높이는 AI 비전 솔루션
왜 공장 로봇팔은 작업 위치 보정이 필요할까?
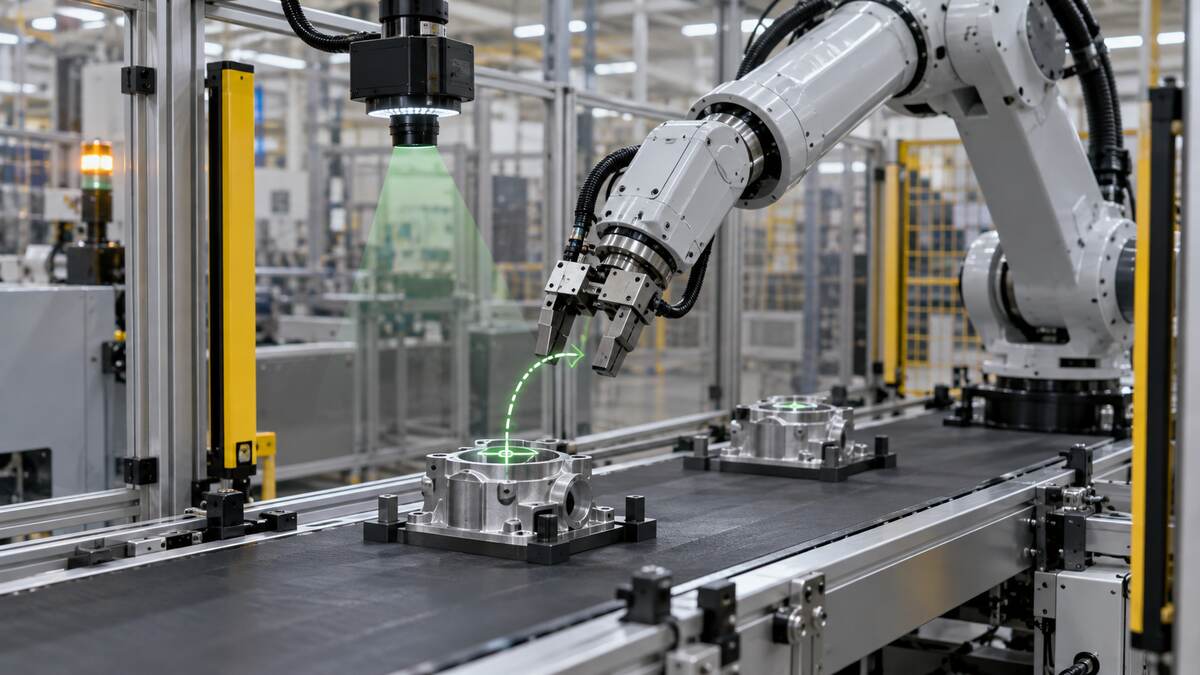
공장 로봇팔은 같은 동작을 반복하지만, 실제 현장에서는 부품 위치, 컨베이어 속도, 지그 마모, 온도 변화, 진동 때문에 기준점이 조금씩 달라집니다. 이 작은 오차가 누적되면 조립 불량, 용접 편차, 집기 실패로 이어져 생산성과 품질을 떨어뜨립니다. 그래서 Jetson을 활용한 공장 로봇팔 작업 위치 보정 시스템은 카메라와 AI 추론으로 현재 작업 좌표를 빠르게 인식하고 로봇팔 경로를 실시간으로 조정하는 핵심 기술입니다.
위치 보정이 만드는 생산 안정성
작업 위치 보정은 단순히 좌표를 맞추는 과정이 아니라, 스마트팩토리의 불량률을 줄이고 설비 가동률을 높이는 품질 관리 전략입니다.
- 부품 투입 위치가 흔들려도 정확한 픽업 가능
- 지그 교체나 마모로 인한 기준점 오차 감소
- 라인 속도 변화에 따른 동작 타이밍 최적화
- 검사, 조립, 용접 공정의 반복 정밀도 향상
특히 Jetson을 활용한 공장 로봇팔 작업 위치 보정 시스템은 엣지 환경에서 데이터를 즉시 처리해 서버 지연을 줄이고, 현장 작업자가 빠르게 원인을 파악하도록 돕습니다. 결국 위치 보정은 로봇팔을 더 똑똑하고 유연하게 만들어 다품종 소량생산 시대의 경쟁력을 높여줍니다.
Jetson 기반 AI 비전 시스템으로 오차를 실시간 감지하는 방법
공장 로봇팔 위치 보정의 핵심 흐름
공장 자동화에서 카메라가 본 실제 좌표와 로봇팔의 명령 좌표가 조금만 어긋나도 불량, 충돌, 재작업이 발생합니다. Jetson은 엣지에서 영상 입력, 객체 검출, 좌표 보정, 제어 신호 전송을 즉시 처리해 클라우드 지연 없이 오차를 줄입니다. 특히 Jetson을 활용한 공장 로봇팔 작업 위치 보정 시스템은 부품 윤곽, 마커, 그립 포인트를 AI로 인식하고 기준 좌표와 비교해 X, Y, Z 및 각도 편차를 계산합니다. 이후 보정값을 로봇팔에 전달하면 작업 위치가 실시간으로 수정되어 라인 속도를 유지하면서 품질도 안정화됩니다. 조명 변화, 진동, 부품 방향 차이를 반영한 학습 데이터를 준비하면 검출 정확도가 더 높아집니다. Jetson을 활용한 공장 로봇팔 작업 위치 보정 시스템은 검사와 보정을 한 장비에서 처리해 데이터 축적과 예지 보전에도 유리합니다. Q. 기존 비전 센서와 차이는? A. 고정 규칙이 아니라 AI가 다양한 환경을 학습해 예외 대응력이 높습니다. Q. 도입 전 가장 중요한 준비는? A. 카메라 캘리브레이션, 기준 좌표 설정, 현장 데이터 재학습 주기를 명확히 잡는 것입니다.
로봇팔 위치 보정 시스템 구축에 필요한 핵심 구성 요소
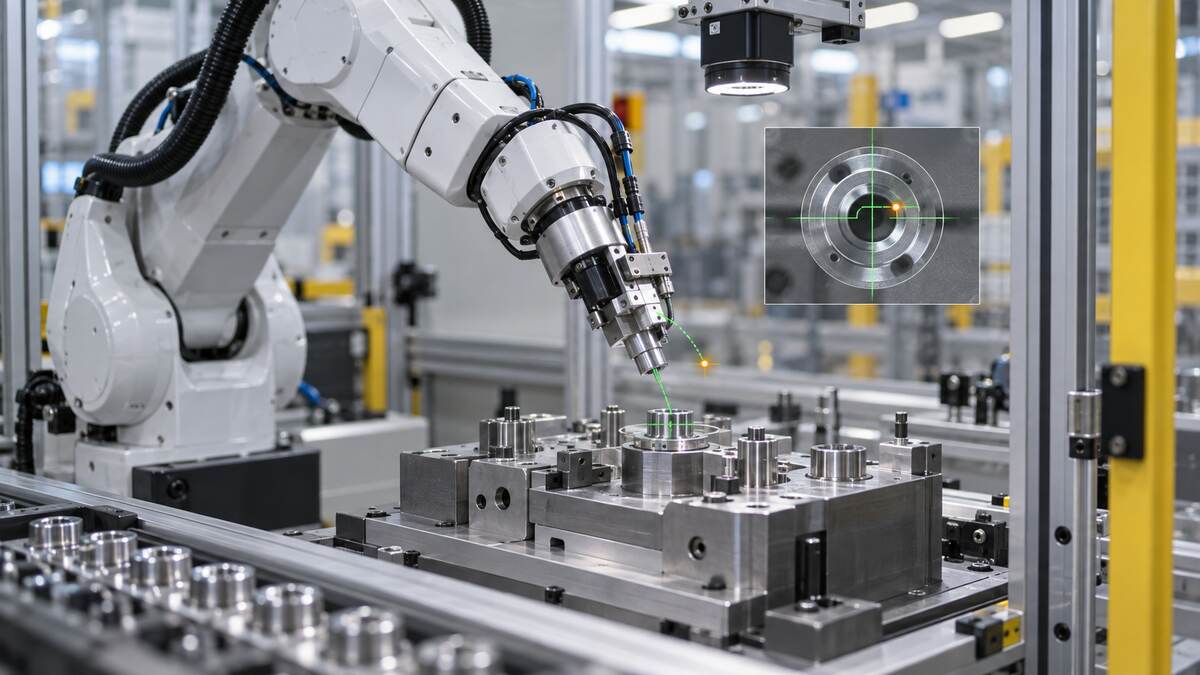
정밀 조립·검사 공정에서 로봇팔의 반복 정밀도만 믿으면 지그 오차, 부품 편차, 조명 변화로 불량이 누적될 수 있습니다. Jetson을 활용한 공장 로봇팔 작업 위치 보정 시스템은 비전 데이터와 AI 추론을 현장에서 즉시 처리해 목표 좌표와 실제 작업점을 비교하고, 보정값을 로봇 컨트롤러에 전달하는 구조가 핵심입니다.
구축 시 반드시 확인할 요소
- 산업용 카메라와 렌즈: 작업 거리, 해상도, 왜곡을 고려해 기준점을 안정적으로 인식해야 합니다.
- 캘리브레이션: 카메라 좌표, 로봇 좌표, 공구 중심점을 일관되게 맞춰 보정 오차를 줄입니다.
- 엣지 AI 장비: Jetson 모듈은 지연 시간을 줄이고 서버 의존도를 낮춰 실시간성을 높입니다.
- 통신 인터페이스: PLC, EtherNet/IP, TCP/IP 등과 연동해 보정 명령을 안전하게 전달합니다.
또한 로그 저장, 예외 처리, 작업자 UI를 함께 설계하면 원인 추적과 유지보수가 쉬워집니다. Jetson을 활용한 공장 로봇팔 작업 위치 보정 시스템은 단순 자동화를 넘어 생산 조건이 바뀌어도 품질을 일정하게 유지하는 스마트팩토리의 실전 해법입니다.


