

Jetson 기반 무인 창고 팔레트 위치 인식 시스템: 물류 자동화 정확도를 높이는 AI 비전 솔루션
무인 창고에서 팔레트 위치 인식이 중요한 이유
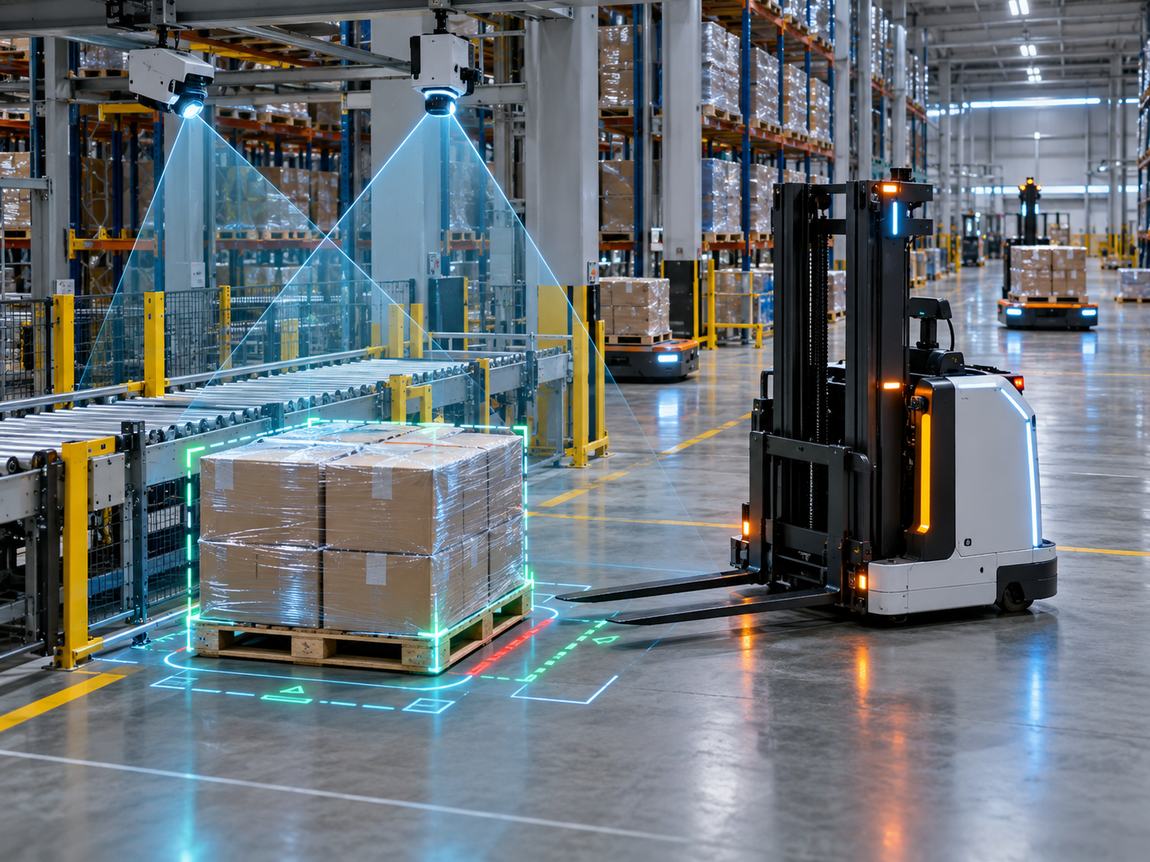
무인 창고는 사람의 현장 판단을 최소화하고 로봇, 컨베이어, 자동 지게차가 실시간으로 움직이는 공간입니다. 이때 팔레트가 몇 센티미터만 어긋나도 적재 실패, 충돌, 출고 지연이 발생할 수 있어 위치 인식은 운영 효율의 핵심이 됩니다. Jetson 기반 무인 창고 팔레트 위치 인식 시스템은 카메라 영상과 AI 추론을 통해 팔레트의 좌표, 방향, 점유 상태를 빠르게 파악해 자동화 장비가 더 안전하게 접근하도록 돕습니다.
정확한 위치 데이터가 만드는 창고 경쟁력
- 입출고 동선을 최적화해 불필요한 이동 시간을 줄입니다.
- 팔레트 오인식으로 인한 충돌과 제품 파손 위험을 낮춥니다.
- 재고 위치를 실시간으로 확인해 관리 정확도를 높입니다.
- 작업자 개입을 줄여 야간·무인 운영의 안정성을 강화합니다.
특히 다품종·대량 물류 환경에서는 팔레트 위치 데이터를 WMS와 연동해 재고 흐름을 예측하고 병목 구간을 빠르게 찾아야 합니다. Jetson 기반 무인 창고 팔레트 위치 인식 시스템은 엣지 환경에서 즉시 판단할 수 있어 네트워크 지연을 줄이고, 변화가 많은 창고에서도 빠른 의사결정을 지원합니다. 결국 정확한 팔레트 위치 인식은 단순한 감지가 아니라 비용 절감, 안전 확보, 물류 품질 향상을 동시에 만드는 기반 기술입니다.
NVIDIA Jetson으로 구현하는 실시간 팔레트 감지와 좌표 추적
엣지 AI로 창고 흐름을 끊김 없이 읽는 방법
NVIDIA Jetson은 카메라 영상과 딥러닝 모델을 현장에서 바로 처리해 팔레트의 위치, 이동 방향, 좌표 변화를 실시간으로 추적하는 데 적합합니다. 특히 Jetson 기반 무인 창고 팔레트 위치 인식 시스템은 서버 전송 지연을 줄이고, 입출고 구역·적치 랙·지게차 동선에서 팔레트가 어디에 있는지 빠르게 파악하도록 돕습니다. YOLO 계열 객체 감지 모델과 카메라 캘리브레이션을 결합하면 화면 속 팔레트를 실제 창고 좌표로 변환할 수 있어 재고 확인, 오배송 방지, 작업자 안전 관리까지 확장됩니다. Q1. 조명이 어두워도 감지가 가능한가요? 적외선 카메라나 저조도 보정 학습 데이터를 함께 쓰면 인식률을 안정적으로 높일 수 있습니다. Q2. 기존 WMS와 연동할 수 있나요? MQTT, REST API, DB 연동 방식으로 좌표와 상태값을 전송하면 가능합니다. 결과적으로 Jetson 기반 무인 창고 팔레트 위치 인식 시스템은 중앙 서버 의존도를 낮추고, 창고 자동화의 정확도와 운영 속도를 동시에 높이는 현실적인 솔루션입니다.
AI 비전·딥러닝 기반 팔레트 위치 인식 시스템의 핵심 기술
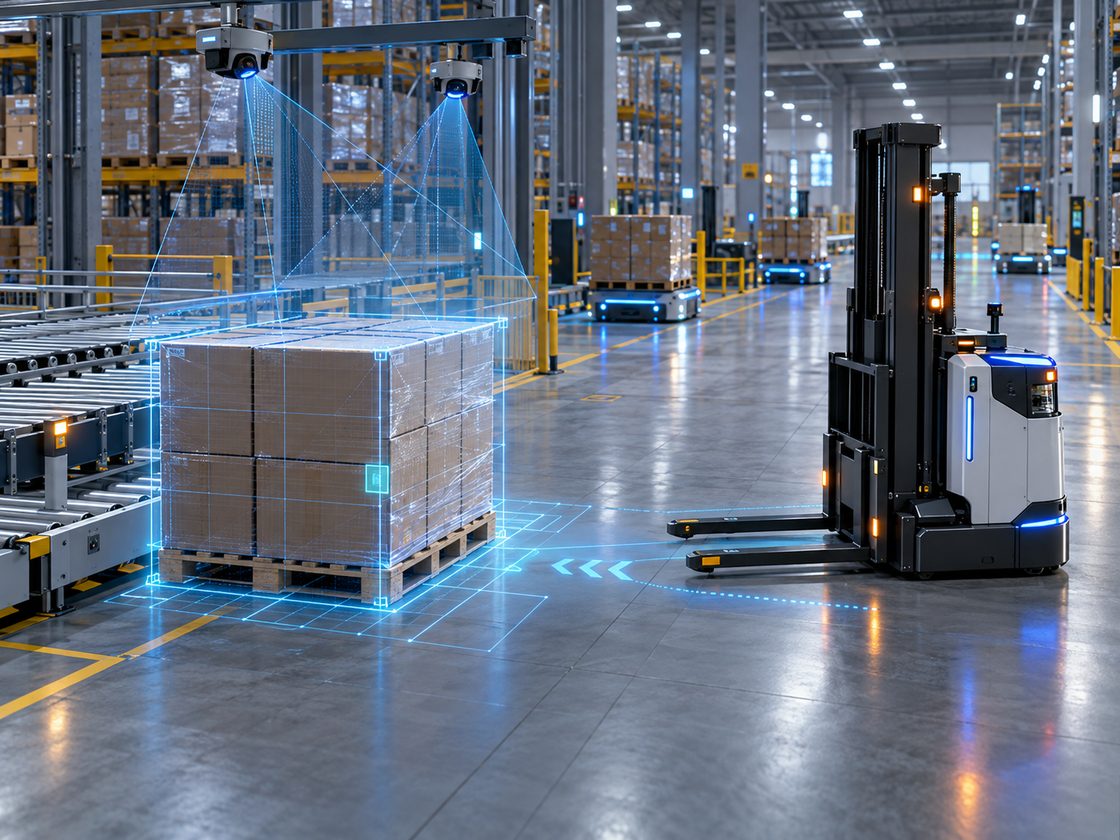
AI 비전·딥러닝 기반 팔레트 위치 인식 시스템은 카메라 영상에서 팔레트의 위치, 방향, 적재 상태를 실시간으로 분석해 무인 지게차와 창고 로봇의 이동 정확도를 높이는 기술입니다. 특히 Jetson 기반 무인 창고 팔레트 위치 인식 시스템은 엣지 환경에서 빠른 추론을 수행해 네트워크 지연을 줄이고, 조도 변화나 가림 현상에도 안정적인 인식 성능을 제공합니다.
정확도를 높이는 핵심 구성 요소
- 딥러닝 객체 탐지 모델로 팔레트의 경계와 중심 좌표를 정밀 검출합니다.
- 스테레오 카메라 또는 Depth 센서로 거리와 높이를 계산해 오차를 줄입니다.
- GPU 가속 추론으로 창고 현장의 실시간 작업 흐름을 유지합니다.
- WMS·AMR 시스템과 연동해 입출고 위치를 자동 기록합니다.
이러한 구조는 작업자의 수동 확인을 줄이고, 오적재·충돌·피킹 지연을 예방하는 데 효과적입니다. 또한 데이터가 누적될수록 모델 재학습을 통해 다양한 팔레트 규격과 현장 환경에 적응할 수 있어 확장성이 뛰어납니다. 결과적으로 Jetson 기반 무인 창고 팔레트 위치 인식 시스템은 스마트 물류센터의 자동화 수준을 높이는 핵심 인프라로 활용됩니다.


