

Jetson 기반 스마트 수확 로봇 과일 위치 인식 시스템: AI로 농업 자동화를 앞당기는 핵심 기술
왜 스마트 수확 로봇에는 정확한 과일 위치 인식이 필수일까?
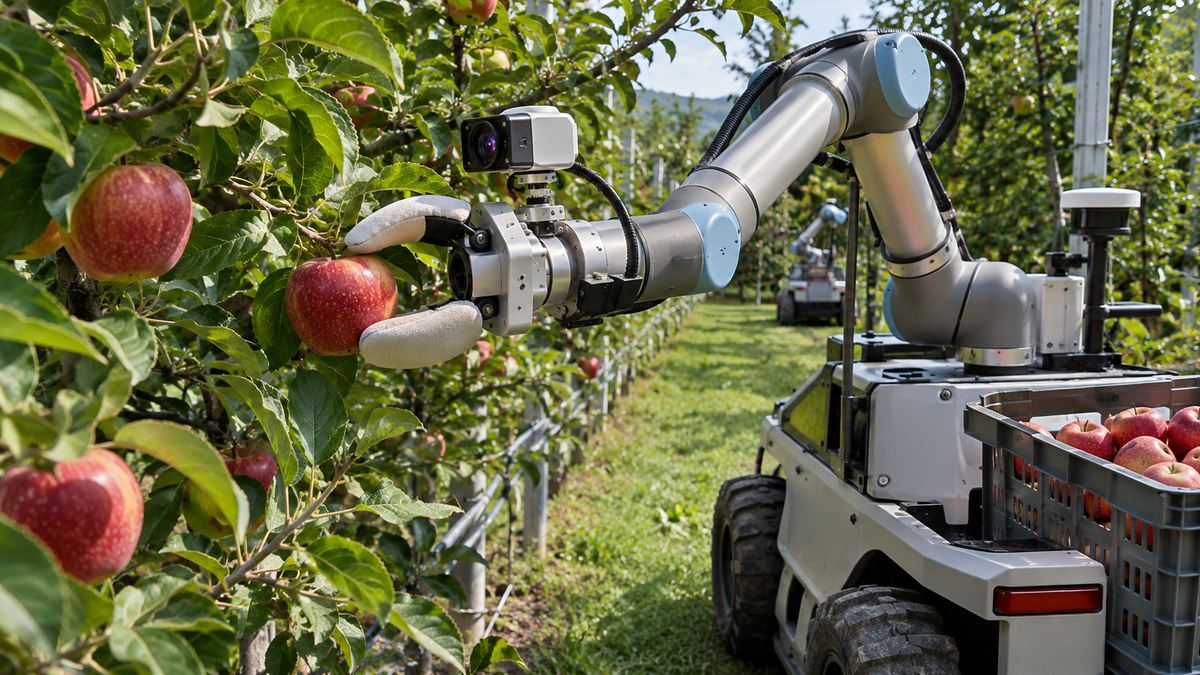
스마트팜에서 수확 자동화의 성패는 로봇이 과일을 얼마나 정확히 찾고 집을 수 있느냐에 달려 있습니다. 특히 Jetson 기반 스마트 수확 로봇 과일 위치 인식 시스템은 카메라와 AI 추론을 통해 과일의 중심점, 깊이, 크기, 숙도까지 분석해 불필요한 접촉을 줄이고 상품성을 지킵니다.
정확한 위치 인식이 만드는 수확 품질
- 가지와 잎 사이에 숨은 과일도 안정적으로 탐지해 누락을 줄입니다.
- 집게나 흡착 장치의 접근 각도를 계산해 멍, 흠집 같은 손상을 예방합니다.
- 익은 과일만 선별 수확해 작업 효율과 출하 품질을 동시에 높입니다.
- 반복 데이터를 학습해 농장 환경 변화에도 인식 정확도를 개선합니다.
과일 위치가 조금만 어긋나도 로봇은 줄기나 잎을 잡거나, 과일을 떨어뜨릴 수 있습니다. 그래서 실시간 영상 처리와 고속 연산이 가능한 Jetson 기반 스마트 수확 로봇 과일 위치 인식 시스템은 노동력 부족 문제를 해결하고, 균일한 수확 기준을 유지하는 핵심 기술입니다. 정확한 인식은 단순한 편의 기능이 아니라 비용 절감, 품질 관리, 지속 가능한 농업을 연결하는 필수 조건입니다.
Jetson이 농업용 AI 로봇에 적합한 이유: 실시간 영상 처리와 엣지 AI 성능
스마트 수확 로봇의 핵심은 빠른 판단입니다
농업용 AI 로봇은 햇빛, 그림자, 잎의 겹침처럼 변화가 큰 환경에서 과일을 즉시 찾아야 합니다. Jetson은 GPU 기반 병렬 연산으로 카메라 영상을 빠르게 분석하고, 클라우드 전송 없이 현장에서 추론하는 엣지 AI 성능을 제공합니다. 그래서 네트워크가 불안정한 과수원에서도 지연을 줄이고 수확 타이밍을 놓치지 않습니다. 특히 Jetson 기반 스마트 수확 로봇 과일 위치 인식 시스템은 객체 탐지, 깊이 추정, 로봇팔 제어를 한 장치에서 처리해 장비 구성을 단순화합니다. 전력 효율도 좋아 배터리 기반 로봇에 유리하며, 다양한 AI 모델을 최적화해 작물 종류별 인식 정확도를 높일 수 있습니다. Jetson 기반 스마트 수확 로봇 과일 위치 인식 시스템은 실시간 영상 처리와 현장 자율 판단이 필요한 스마트팜 자동화의 실용적인 선택입니다.
Q1. Jetson을 쓰면 인터넷이 없어도 작동하나요?
A. 네, 모델을 장치 안에서 실행하는 엣지 AI 방식이라 현장에서 바로 판단할 수 있습니다.
Q2. 과일이 잎에 가려져도 인식할 수 있나요?
A. 학습 데이터와 깊이 카메라를 함께 활용하면 가림 상황에서도 위치 추정 정확도를 높일 수 있습니다.
과일 위치 인식 시스템의 작동 원리: 카메라, 딥러닝, 좌표 추정까지
카메라에서 좌표까지 이어지는 흐름
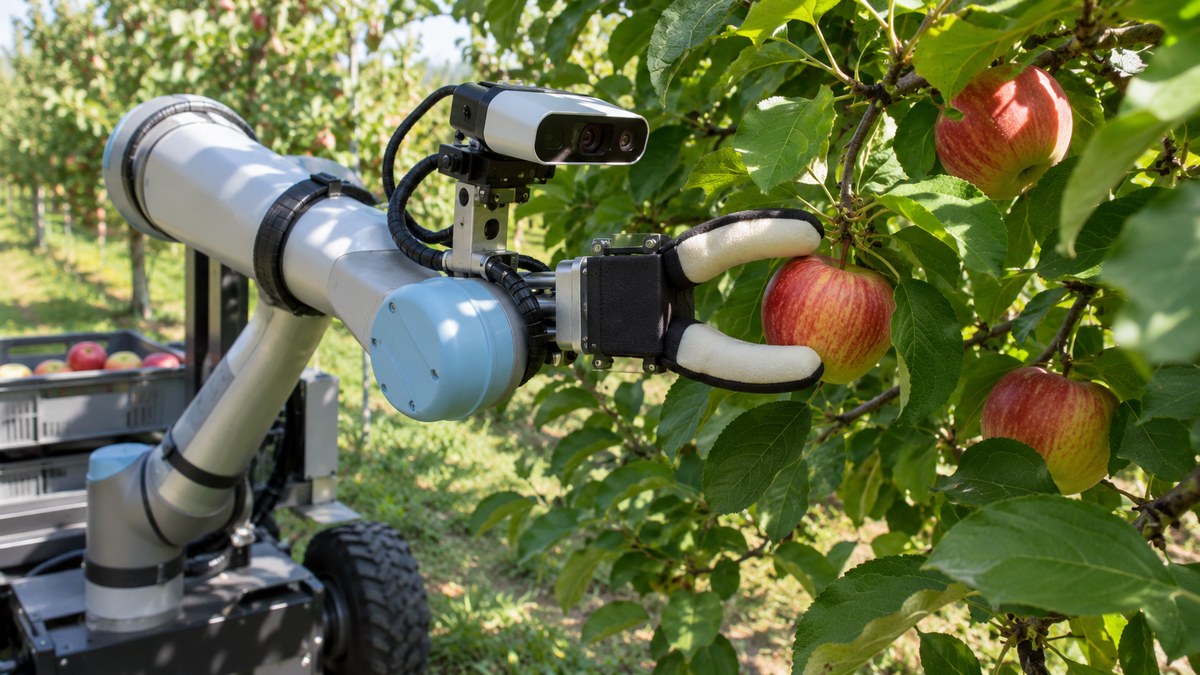
과일 위치 인식은 먼저 RGB 또는 깊이 카메라가 나무, 잎, 과실을 촬영하는 단계에서 시작된다. Jetson 기반 스마트 수확 로봇 과일 위치 인식 시스템은 현장 영상을 실시간으로 받아 조도 변화와 겹침 환경을 보정하고, 딥러닝 모델이 사과·토마토 같은 목표 과일의 경계와 중심점을 찾아낸다. 이후 픽셀 좌표는 카메라 내부 파라미터와 거리 정보를 통해 로봇 팔이 이해하는 3차원 좌표로 변환된다. 이 과정이 정확할수록 집게는 과일을 덜 흔들고, 수확 속도와 상품성을 동시에 높인다. Jetson 기반 스마트 수확 로봇 과일 위치 인식 시스템은 작은 전력으로 추론을 수행해 농장 현장 적용성이 높다.
- 카메라: 색상·깊이 영상 확보
- 딥러닝: 과일 검출 및 중심점 추정
- 좌표 변환: 픽셀을 실제 3D 위치로 계산
- 로봇 제어: 안전한 접근 경로 생성


